让更多机器人走向江河湖海走向深蓝
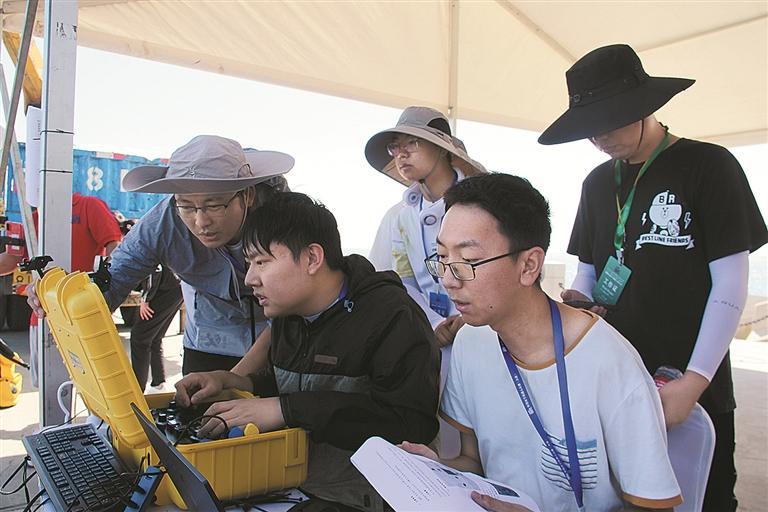
大连理工大学水下无人系统团队参加全国水下机器人大赛。(资料图)
本报讯(大连新闻传媒集团/大连云记者谢小芳)2026年第十届全国水下机器人大赛即将于9月17日在大连开赛,大连理工大学智能水下机器人重点实验室,工程师张万辉正在调试即将参赛的新款机器人“海擎”。“‘海擎’是在去年参赛的机器人‘赤甲红’的基础上升级而来,推进器由8个升级到10个,抓取结构上也进行了升级,在水下可以移动得更快,抓取更灵活。”今年,该实验室水下无人系统团队将有4台水下机器人参赛。在过去九届全国水下机器人大赛中,该实验室团队曾多次获得优异成绩。
面向海洋资源开发、水下工程运维、智慧海洋牧场和水域应急救援等重大需求,大连理工大学水下无人系统团队长期深耕人工智能、水下感知与水下机器人领域,围绕复杂、开放、动态海洋环境下机器人“看不清、认不准、难定位、难决策、难作业”等关键问题,持续开展“感知—认知—决策—作业”一体化研究,推动人工智能技术由传统的信息感知与分析,进一步走向能够自主理解环境、规划行为并与海洋环境实时交互的水下具身智能。
海洋环境具有低照度、高浑浊、强散射、难通信以及水流扰动显著等特点。大连理工大学软件学院博士研究生孟冠辰介绍,针对这一挑战,团队面向恶劣海洋环境下智能具身系统的关键科学问题开展研究,已形成从基础理论、核心算法、智能软件到水下机器人装备和工程应用的完整技术链条。孟冠辰已经参加过七届全国水下机器人大赛。“从第一届到第九届,我们的水下机器人,不论是人工智能、机器人视觉、还是水下感知、智能控制等各方面都发生了关键技术上的跃升。我们参赛的团队,有可能名称还和往年一样,但是从硬件到软件都已进行了多次迭代。”
在海洋领域,大连理工大学水下无人系统团队自主研发了面向复杂开放水下环境的水下智能作业机器人系统。机器人综合运用水下视觉、多模态感知、目标识别、自主定位、运动控制与智能决策技术,可在复杂海况下完成水下目标自主发现、识别、跟踪和精细作业。针对传统水下作业高度依赖潜水员、作业风险高、效率受环境制约等行业痛点,团队正在探索以具身智能机器人承担高风险、高重复性水下任务,为海洋牧场智能化和海洋资源开发提供新的技术路径。据了解,该团队研发的相关水下机器人装备及智能感知技术已经在水域应急搜救、水下目标探测等实际任务中得到应用。
孟冠辰表示,团队希望通过人工智能、机器人与海洋工程的深度交叉,让更多机器人走向江河湖海、走向深蓝,在人类难以到达、风险较高和作业成本较大的环境中承担感知、巡检、搜索和作业任务,以科技创新提升我国海洋智能装备的自主化、智能化水平。